摆臂冲压机械手是一种高效且灵活的工业机械设备,其应用广泛,可以用于汽车零部件、电子产品、家电等各行各业的生产过程中。本文将从定义、原理、应用和优势四个方面进行介绍。

摆臂冲压机械手是一种由摆臂机构、冲压机构和控制系统组成的自动化设备。通过电气控制系统的指令,机械手可以自动完成抓取、定位、冲压等工作。其基本原理是通过摆臂机构将冲压机构移动到适当的位置,然后通过控制系统驱动冲压机构进行冲压工作。机械手的控制系统可以根据不同的工作要求进行调节,以实现不同产品的加工过程。
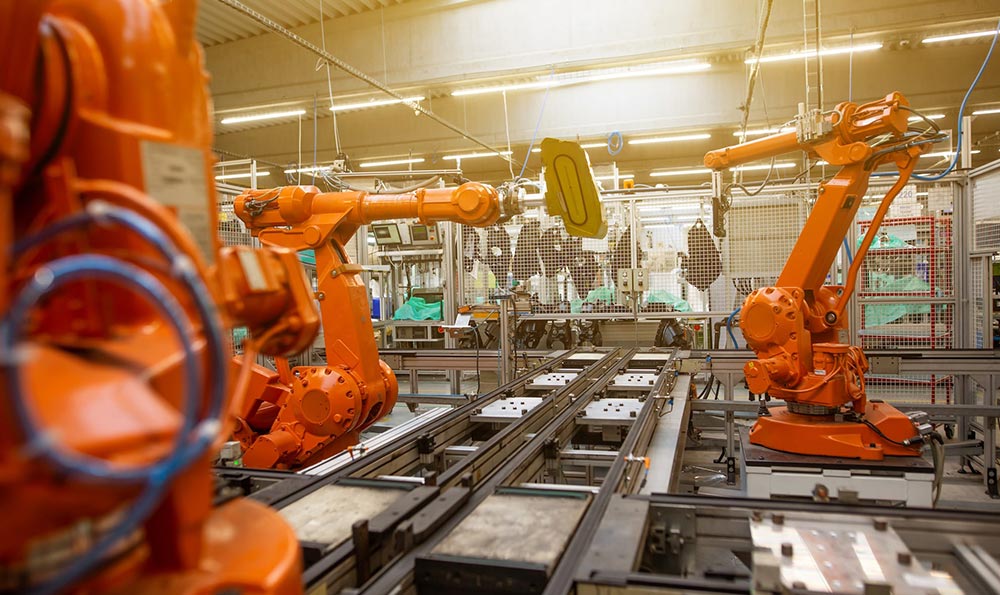
摆臂冲压机械手具有广泛的应用领域。汽车制造业中的汽车零部件加工过程中,机械手可以承担汽车零部件的冲压、冲孔、剪切等任务。在电子产品制造业中,机械手可以用于电子零件的组装和焊接。机械手还可以在家电制造业中承担各种操作任务,如家电外壳的冲压和组装。
摆臂冲压机械手相较于传统的手工操作具有诸多优势。机械手具有高精度和高效率的特点,可以大幅度提高生产效率和产品质量。机械手可以根据不同的产品要求进行灵活的调整,适应不同生产需求。机械手的自动化操作可以降低人力成本和劳动强度,提高工作环境的安全性。
摆臂冲压机械手是一种高效、灵活且广泛应用的工业机械设备。它的应用范围广泛,可以满足不同行业的加工需求。其高精度、高效率和自动化操作的特点使其成为现代工业生产过程中不可或缺的一部分。随着技术的不断进步,摆臂冲压机械手将会在未来的工业生产中发挥更加重要的作用。
摆臂冲压机械手自动化
摆臂冲压机械手自动化是一种高效、精确的工业自动化技术。它使用机器人摆臂来完成金属冲压加工,提高了生产效率和产品质量。本文将探讨摆臂冲压机械手自动化的原理、优势和应用。

摆臂冲压机械手自动化的原理基于先进的机器人技术。它通过编程控制机械手的动作,实现精确的冲压操作。冲压过程中,机械手将金属材料定位在冲压模具中,然后快速下压完成冲压操作,最后将零件取出。摆臂冲压机械手具备高速、高精度和高稳定性的特点,使冲压过程更加精确和高效。
摆臂冲压机械手自动化的优势体现在多个方面。它可以大幅提高生产效率。传统的冲压过程需要人工操作,存在人为疲劳和慢速的问题。而机械手自动化可以实现连续、快速的冲压操作,大大缩短了生产周期。机械手具备高精度的定位和操作能力,能够保证产品的一致性和精度。机械手还能够承担一些危险和重复的工作,减少了人工劳动的风险和负担。
摆臂冲压机械手自动化广泛应用于汽车、电子、家电等行业。在汽车制造中,机械手可以完成车身零部件的冲压和组装,提高了生产效率和质量。在电子行业,机械手可以完成电子元件的冲压和组装,提高了元件的精度和可靠性。在家电制造中,机械手可以完成家电外壳的冲压和组装,提高了产品外观的一致性和美观度。
摆臂冲压机械手自动化是一项高效、精确的工业自动化技术。它通过机械手完成金属冲压加工,提高了生产效率和产品质量。该技术在汽车、电子、家电等行业有广泛的应用前景。相信随着技术的进一步发展,摆臂冲压机械手自动化将在工业生产中发挥越来越重要的作用。
摆臂冲压机械手点位校正
摆臂冲压机械手点位校正是现代工业生产中一项重要的技术。机械手在生产过程中扮演着关键角色,因此准确的点位校正至关重要。本文将介绍摆臂冲压机械手点位校正的原理和方法。

摆臂冲压机械手点位校正是为了保证机械手在工作过程中的准确性和稳定性。在工作过程中,机械手需要准确地抓取、放置、移动和定位物体。如果机械手的点位不准确,就会导致产品的质量下降,甚至无法完成生产任务。
摆臂冲压机械手点位校正的原理是通过对机械手的关节位置进行调整,使得机械手的末端执行器达到预定的位置和姿态。这需要利用传感器检测机械手末端执行器的位置,并与预定的位置进行比较,然后通过调整机械手的关节位置,使其达到预定位置。
摆臂冲压机械手点位校正的方法主要有两种。一种是基于传感器反馈的闭环控制方法,另一种是基于运动学模型的开环控制方法。闭环控制方法通过不断地检测和调整机械手的位置,来实现精确的点位校正。开环控制方法则是根据机械手的运动学模型,预先计算出关节位置,并通过控制关节的运动来实现点位校正。
在实际应用中,摆臂冲压机械手点位校正通常是由自动化系统完成的。自动化系统通过与机械手进行通信,获取机械手的位置信息,并对其进行调整。自动化系统还可以记录和分析机械手的点位数据,以便后续的优化和改进。
摆臂冲压机械手点位校正是现代工业生产中不可或缺的技术。通过准确的点位校正,可以保证机械手的工作准确性和稳定性,提高生产效率和产品质量。随着自动化技术的不断发展,摆臂冲压机械手点位校正将会变得更加智能和高效。