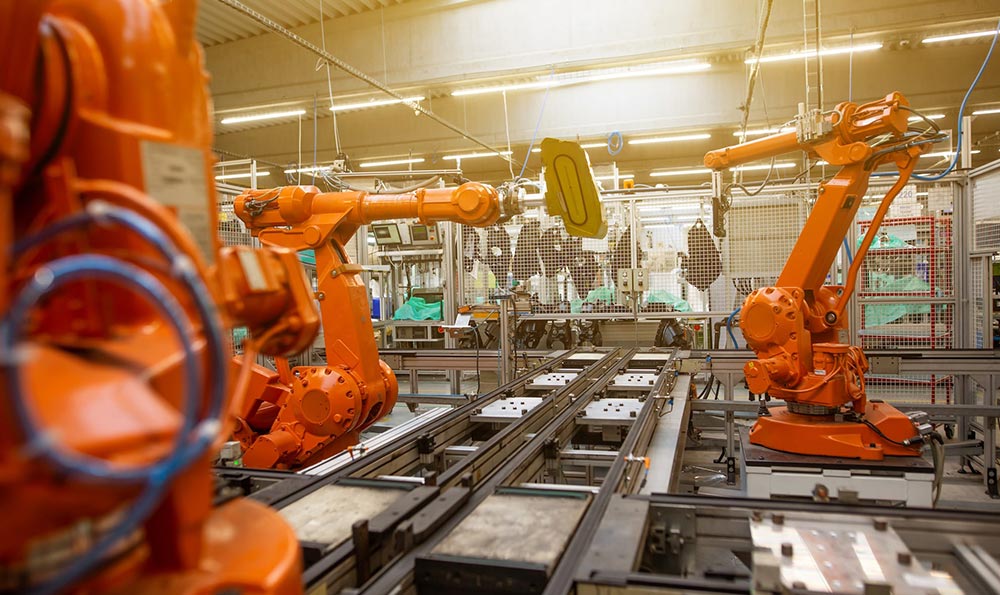
我是做工业自动化第 11 年的机械臂程序工程师,同行喜欢叫我“栾砺森”。这十来年,从 4 轴搬运小机械臂,到 6 轴协作机器人,再到车间里一整排的焊接、涂胶、装配单元,我基本都折腾过。
我今天不聊玄学玩法,只想把一个行业里的人眼里的机械臂编程摊开讲清楚:到底该学什么、现在主流的技术路线长什么样、企业选型时容易踩的坑在哪、以及 2026 年新的趋势会把你推向哪条路。
很多朋友一开口就问:“栾工,我要学机械臂编程,是不是得先把 C++ / Python 啃透?”其实如果你站在甲方老板视角,问题只有一个:这条机械臂线能不能稳定产出、质量稳不稳、多久回本。
现实有点残酷:
- 做得好的机械臂程序,代码未必优雅,但停机率会明显低。
- 做得一般的机械臂程序,就算写得像教科书,只要节拍慢 1 秒,在 24 小时产线里,就意味着一天少几十甚至上百件。
- 在长三角、珠三角一些电子厂,2025 年底的测算数据里,一条 6 轴机械臂装配线,节拍从 9 秒压到 7.5 秒,年节省人力和次品损耗,能做到 30~50 万元的差距,这还只是中等规模生产线。
所以我看“机械臂编程”的标准很简单:它不是花哨的高级语法,而是让你在“精度、节拍、安全、可维护”之间找到一个舒服的平衡点。你要想真正吃这口饭,接下来这几个问题要想清楚:
- 你面对的是什么行业场景?焊接、码垛、装配、打磨、抛光,逻辑完全不同。
- 你用的是什么品牌 / 控制器?ABB、KUKA、FANUC、安川、库卡国产化版本、埃夫特、新松、节卡、遨博……语法不同,思想却是互通的。
- 你所在的公司规模,以及它对“标准化”和“通用性”的要求有多高?
你越早把“机械臂编程 = 生产力”这个认知刻到脑子里,后面学什么、怎么选路线都会清晰很多。
2026 年这会儿,机械臂编程大致有三条常见路线,实际上在一个成熟项目里往往是混着用的。
1)示教模式:上手最快,但天花板也很清晰示教器握在手里,一点点拖动机械臂到位、记录点、设置速度和插补方式,新手最容易有“我会了”的错觉。在 2023~2025 年协作机器人爆发的这几波订单里,约 60% 的简单搬运、上下料项目主要依赖示教完成(数据来自几家头部协作机器人厂商 2025 年用户行为分析报告),原因很简单:
- 对编程基础要求低,几天就能让设备动起来。
- 对简单重复动作(比如码垛、上下料、贴标签),确实够用。
- 工艺稍微复杂一点的,还能依赖内置的“向导式流程”、“拖拽编程”等。
但我在很多工厂里看到的现实是:
- 一旦工位改动一点点,就需要从头示教,非常耗时间。
- 稍微涉及到节拍优化、多机协同,示教程序就开始变得难以维护。
- 新人接手老项目时,看着一堆没有注释的点位,脑袋嗡嗡的。
如果你是工厂工程师,短期目标只是把现有协作机器人用起来,示教是非常合适的起点。如果你正在考虑成为专职机械臂程序员,我会直接劝你:示教只当入门工具,别把它当成终点。
2)脚本语言:真正决定你天花板的地方绝大部分机械臂品牌都有自己的脚本语言:
- ABB 的 RAPID
- KUKA 的 KRL
- FANUC 的 KAREL / TP 程序
- 以及国产品牌上越来越主流的 Lua / Python / 类 IEC61131 结构化文本
这些脚本语言,长得不一样,惯用法也不一样,却有一些共同点:
- 都强调任务流程控制:循环、条件、错误处理。
- 都有对 IO、轨迹、坐标系、工具参数的精细控制接口。
- 越新的系统,对 TCP/IP、Modbus、EtherNet/IP、Profinet 这类通讯接口支持越完善。
从行业招聘数据看,2025 年到 2026 年间,会某一种主流机械臂脚本语言的程序工程师,平均薪资普遍高出只会示教的岗位 20%~40%,而会两种以上的,进入集成商、整线方案公司的机会会更多。
脚本编程带来的最直观变化是:
- 你可以把重复逻辑封装成函数、模块,做真正的“项目复用”。
- 异常处理、报警、日志都可以按标准化方式写。
- 后续要接 MES、WMS 系统,能更自然地对接数据。
如果你问我:学哪一种脚本语言更有前途?我通常会反问几个问题:
- 你所在的城市和行业,什么品牌的机械臂装机量最多?
- 你所在公司现有的设备、客户习惯用哪一家的?
- 你目前接触到的控制系统,对哪类语言支持更友好?
行业里有个共识:语言本身不重要,背后的运动学、工艺思路和工程习惯才重要。只要真正吃透一种,其实切换到其他家,适应成本远低于从零开始。
3)高级集成:ROS2、仿真、视觉、PLC一起上
到了 2024~2026 这个时间点,越来越多项目已经不满足“一台机械臂单机作业”了。常见的需求变成:
- 与 AGV/AMR 配合,完成从仓储到工位的柔性物流。
- 上下游工位完全自动化,需要机械臂与多台 PLC、传感器紧密协同。
- 利用 3D 视觉、力控来做抛光、打磨、柔性装配。
“机械臂编程”已经扩展成一整套控制系统设计。你会看到像 ROS2、MoveIt2、TwinCAT、Codesys、PLCopen 这些关键词越来越频繁地出现在招标文件里。2025 年底的一份工业机器人产业分析报告里提到,在 15 万元以上客单价的机器人项目中,有超过 45% 涉及视觉引导或力控,约 30% 涉及与生产管理系统的数据互通,这些都离不开更高级的集成编程。
说实话,这一块的学习成本不低。但如果你是想往高级集成工程师/系统架构方向走,早一点把 PLC、现场总线、ROS2 基础搭起来,你的职业路径会宽太多。
聊点更接地气的。这部分不是“教科书知识”,而是我在项目现场被客户追着问责,或者半夜爬起来处理报警时,才真正吃透的东西。
细节一:点位不是数字,而是“工艺记忆”很多初学者看点位表,只盯着 XYZABC 数值。在真项目里,点位更像工艺的缩影:
- 这个点位是“安全退刀点”,还是“工件上方 50mm 过渡点”?
- 它是为了避开治具,还是为了保证视觉识别成功率?
- 它和夹具、工件公差、节拍之间,有什么隐性约束?
有一次给一家汽车供应链企业做焊接机械臂,现场一位新同事手快,把一个“安全经过点”略微往内调了一点。短期内看起来没问题,一个月后因为某批工件偏差偏大,机械臂路径贴得太近,直接挂到了新换的夹具。那一撞,停线 3 小时,损失怎么算都不值得。
所以我养成几个习惯:
- 点位命名里一定带“语义”:比如
APPROACH_WELD_01、SAFE_PASS_JIG01,哪怕名字长一点。 - 对关键点位备注清楚:这个点为什么在这里,和哪种偏差有关。
- 工艺变更时,点位调整必须走变更记录,不能随意改完就算。
这听起来琐碎,却是保证稳定生产的基础。
细节二:节拍优化,往往藏在“非加工动作”里很多人以为压节拍只要机械臂跑得更快。现实是:90% 的节拍优化空间,藏在“空动”“待机”“协同逻辑”里。
2025 年我在苏州一个 3C 装配厂做项目,他们原来一条线机械臂节拍 10.2 秒,客户死活要压到 8 秒以内。我们详细拆了下节奏:
- 真正的“有效动作”只占 6 秒不到。
- 其余时间,全是:等输送线到位、等待上下游信号、机械臂多绕了两圈安全路径。
调优的做法并没有多“高科技”:
- 把几段完全没有必要的安全冗余路径用仿真重新规划,缩短了 0.8 秒。
- 把等待信号逻辑和输送线的提前触发做了协同,又减了 0.7 秒。
- 加了一点简单的缓冲策略,减少了上下工位“互等”的情况。
最后节拍落在 7.9 秒,客户很满意。而“机械臂程序”真正改动的地方,并不在那些花哨的指令,而是在流程控制和节拍分析。
所以当你学习机械臂编程,别只顾着记语法,有机会接触项目时,拿 Excel 或任意工具,把整条循环拆成时间片看一遍,会很有启发。
细节三:安全逻辑不是“多写几行”,而是设计哲学2022~2025 年,国家和地方层面陆续把工业机器人安全标准、协作机器人安全评估推得越来越严。到 2025 年底,多地监管部门的抽查数据里,超过 30% 的机器人单元存在安全功能配置不规范、急停链路不完整或报警不清晰的问题。
对于程序工程师,这意味着什么?
- 安全区、限速、力矩限制这些参数,不能“凭感觉”乱设。
- 安全 IO 的逻辑应当有清晰的分层:真正的安全停机、工艺停机、报警停机要区分清楚。
- 程序里的安全相关注释,一定要详细——出事时,所有人都会来翻你的程序。
我在一个协作机器人应用中,专门为“协作模式切换”设计了独立状态机,把“人近距离操作”“人远离”“切换自动模式”几种情况分开处理,让每种状态下的速度、力矩和停止方式清晰可控。这样在 2025 年做安全评估时,第三方机构一看程序逻辑,很快就通过了。
你可能会觉得这有点“繁琐”,但从行业发展看,机械臂编程越来越离不开安全工程的视角。这块早一点培养习惯,对你之后参与更大项目很有帮助。
细节四:维护性,决定你是不是“被电话叫醒”的那个人在很多工厂里,机械臂项目的生命周期远远超过最初做项目的团队在岗时间。2025 年有统计显示,在典型电子制造企业里,一条自动化线平均使用周期在 5~7 年,而负责首批调试的工程师,人均在岗周期只有 1.5~3 年。换句话说,你写的程序,极有可能交到完全没见过你的同事手上。
为了不“坑后人”,也为了不在离职之后还被反复追问,我养成了一些小习惯:
- 控制程序结构尽量模块化,同类逻辑放在一起,方便搜索和修改。
- 用统一风格写注释和命名,哪怕看起来有点“唠叨”。
- 对关键参数(速度、加速度、工艺延时)做集中管理,而不是到处散落常量。
你可能觉得这些是“老工程师的唠叨”,但等你某个深夜接到“机器停线了”的电话时,就会感激当初自己的自律。
如果要用一两句话概括这两年的变化,我会说:机械臂编程正在悄悄发生两件事:一是门槛被新工具拉低,二是真正吃香的是能驾驭复杂系统的人。
一些很具体的信号:
- 协作机器人厂商不断推出“图形拖拽”“无代码逻辑配置”,让更多非技术背景的人能上手简单应用。
- 基于 ROS2 的仿真、规划工具在 2024~2026 年被集成进更多工业软件里,仿真先行、离线调试成为方案招标文件里的常规要求。
- 工业视觉、边缘计算盒子快速普及,很多 2D/3D 视觉系统的标定与编程已经高度模块化,对机械臂程序的要求变成“会调用接口、会处理异常”。
从就业和能力构建的角度,我会给正在考虑“机械臂编程”这条路的你几个非常现实的建议:
别把目标定在“学会某一个品牌的语法”,而是定在“能完整搞定一个场景”比如:你想专攻“上下料 + 简单视觉抓取”,那你要理解的是:治具设计、公差、节拍、相机坐标系、标定流程、常见误差怎么补偿,而不仅是如何写
MoveL和MoveJ。给自己一个“成长路线图”,而不是漫无目的刷课程可以粗略划成三段:
- 入门期:示教 + 单一品牌基础脚本 + 1~2 个简单项目经验。
- 成长期:掌握完整项目流程、读懂电气图、了解基本安全标准,开始接触视觉或 PLC。
- 拓展期:学习 ROS2 或主流仿真工具,尝试做多机协同、与 MES/WMS 数据互通的项目。
学会用数据讲故事,而不是用“我感觉”讲故事2025 年很多企业在选择方案时,更在意供应商或工程师能否给出:
- 明确的节拍测算表。
- 停机统计和原因分析。
- 故障率、报废率变化前后对比。作为机械臂程序工程师,你并不需要自己收集所有数据,却要能读懂,甚至能主动设计出“程序层面的数据采集点”,这会让你的专业度在客户面前立刻提高一档。
走到这里,你可能已经有点脑子发涨,我换个更随意的方式收个尾。
如果你是准备转行的程序员或学生:
- 现有的编程功底是加分项,无论是 Python、C++ 还是 PLC 语言。
- 真正需要补的是:对机械结构、工艺、传感器的感知力。
- 找机会去车间多待一待,比看十节网课更有用。
如果你是已经在工厂干设备的工程师:
- 你已经自带“现场感”,这是专职软件工程师最缺的部分。
- 可以从“熟悉品牌 + 示教 + 简单脚本”开始,边做边把经验抽象成小模块,慢慢会发现自己已经站在“机械臂编程”的路上了。
如果你是企业管理者或项目负责人:
- 在规划自动化项目时,别只盯着设备报价,多问一句:程序如何维护?参数怎么管理?后续扩线怎么复用?
- 把“编程标准”和“文档习惯”写进项目要求,会为你省下很多维修费用和沟通成本。
写到这里,我不打算给一个“励志式结尾”。机械臂编程这条路,说简单也简单,说难也难——它需要你愿意站在油污味的车间里,一遍遍看机械臂动作,愿意为一个莫名其妙的报警查到凌晨,也愿意为了把节拍再压 0.2 秒,在仿真软件里反复推演。
但只要你享受这种“让冷冰冰的机器真正参与生产”的过程,“机械臂编程”会慢慢从一个冰冷的技术词,变成你很踏实、也很有趣的一份职业工具箱。