我叫程嵘,在华南一条自动化产线上干了第10个年头,主攻机器人集成和调试。过去6年,我带过的新人里,大概有三分之一是自学入门五轴、六轴机械手编程后来厂里应聘的。有人三个月能独立改程序,有人学了一年还不敢让机械手动一下,因为怕“撞机赔设备”。
这篇文章,算是我给“打算靠自学搞懂五轴机械手编程”的你的一份真实路线图:不帮你吹牛,说清楚哪些要学、怎么学、学到什么程度算“能上机”,也会告诉你一些行业里不会明说的小门槛。
很多人在搜索“五轴机械手编程教程自学”的时候,心里其实是模糊的:到底是学PLC?学机器人语言?还是学CNC五轴加工?这几个东西在招聘JD里经常被混着写,让人更懵。
从自动化产线的角度,如果你说的是“工业五轴机械手”,自学范围大体是这几块:
运动控制逻辑
比如: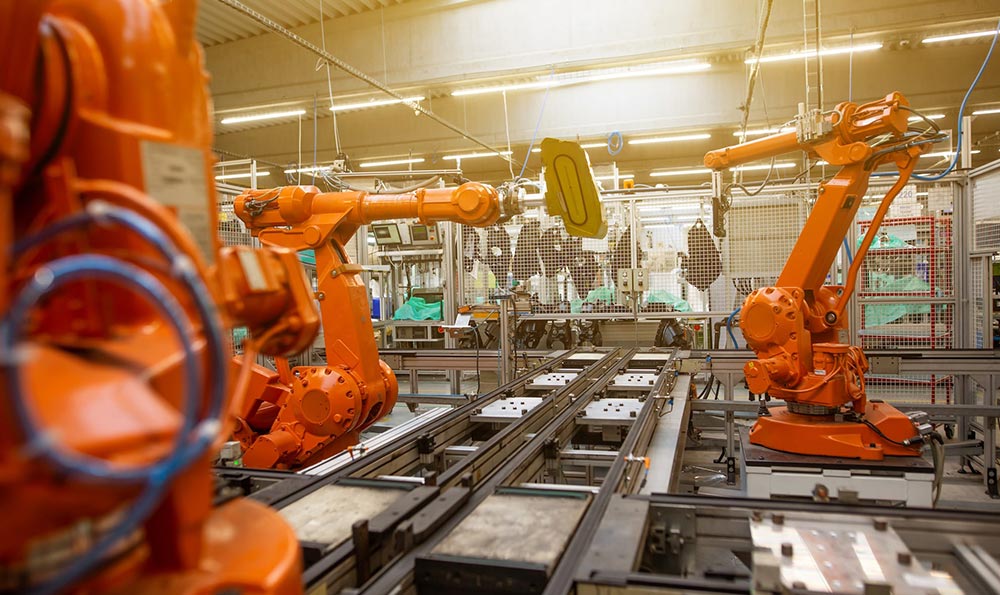
- 点到点搬运:抓取点→过渡点→放置点
- 插补运动:连续轨迹,如喷涂、打胶
- 关节空间 / 笛卡尔空间运动的区别你要能看懂:
MOVEJ、MOVEL这类指令在干嘛,用的是什么坐标系。
工位节拍逻辑机械手从哪里拿料、何时与输送线联动、如何避让夹具、异常时怎么退回安全位。这部分常常和PLC、传感器、I/O信号绑定在一起,是“能不能上产线”的关键。
编程语言与示教方式目前国内厂里常见两类:
- 品牌自带机器人语言:如ABB RAPID、FANUC、安川、KUKA、埃夫特、汇川等自家语法
- 控制卡/开放平台:如EtherCAT总线配运动控制卡,用C/C++、IEC61131-3语言(ST、LD等)自学阶段,不必一口吃下所有,但要选准一个主方向。
安全逻辑与限位保护包括软限位、速度限制、安全区(zone)、急停、机械限位,能不能在不撞机的前提下调试,是行业里最看重的底线素养。
说得更现实一点:企业招一个能用的新人,一般希望你至少能独立完成一个简单的五轴上下料工站逻辑,而不是“会背一堆指令名”。你自学的终点,也应该对准这一点,而不是停留在“能写几个Demo程序”。
很多教程喜欢从“机器人发展史”“控制理论”讲起,对想上手的人没什么用。我更习惯用“项目倒推”的方式,把你一步步引到真实产线的能力上来。
1)打基础:3D空间+坐标系,不懂这个很难写对程序在厂里,我看新人最常翻车的,就是搞不清楚:
- 机械手的“世界坐标”“基坐标”“工具坐标”到底有啥差别
- 为什么示教时点看上去对的,一运行路径就歪了
一个最起码的自学目标是:不看资料也能说明白这几个概念:
世界坐标系(World)通常由机器人柜或机座定义,是整套系统的“绝对参考系”。
基坐标系(Base)某个工位、某块治具的坐标系。比如一块托盘,你给它标定一个Base,之后所有料位都相对它来定义。
工具坐标系(Tool)抓手、吸盘的TCP(工具中心点)。你在示教器上动X轴,其实是在绕这个TCP走。
一条简单的路径,实际是在做:世界坐标 → 基坐标 → 工具坐标 的一串变换。你不用推矩阵,起码要理解:
- 工件换位置,只要改Base,不用重教所有点
- 换夹具,只要改Tool,不用重写全部逻辑
建议的自学动作:
- 用一款免费3D软件(如Fusion 360 个人版、FreeCAD)的坐标系统,主动玩一玩“局部坐标系”“装配体坐标系”
- 随便画个工件、一个夹具、一个机械手“末端”,试着给它们设坐标原点,再想象机械手如何运动过去这是最“笨”但很好用的训练,会让你后面示教点位时心里特别有底。
很多课程讲的程序,很“干净”:一堆MOVE指令连在一起。但真上了产线,有几件事会瞬间把你从理论拉回现实。
节拍压力在今年华南做的小家电项目里,一条五轴机械手上下料线设计节拍是 4.5s/件。调试阶段机器跑出来是 5.2s/件,客户直接说不收。你要从程序里扣出那 0.7s:
- 哪些动作可以并行
- 哪些等待信号可以缩短
- 哪个关节加速度可以微调
信号协同五轴机械手几乎不单独工作,永远在等:
- 传感器:到位、无料、有料
- PLC:允许取料、允许放料
- 安全门:开启、锁闭在程序里,这些都是I/O变量、系统寄存器、状态位。你自学时,不接触实际设备也没关系,但要理解:
IF DI_JobReady THEN这类判断,到底在卡什么WAIT DO_ClampOK背后,通常对应着一串气缸、阀岛动作
自学阶段,可以这么模拟训练:
- 在PC上装一套“虚拟PLC+虚拟IO”的环境,比如 Codesys 或者一些机器人官方仿真软件(ABB RobotStudio、FANUC ROBOGUIDE 等,有试用版本)
- 用软开关/按钮模拟“有料”“无料”“夹紧完成”之类信号
- 写一个“取-放-返回”的简化程序,加入这些信号条件,哪怕只是逻辑演练
你会慢慢习惯那种节奏:机械手不是孤零零地跑轨迹,而是在和整条线“对话”。
讲到“五轴机械手编程教程自学”,你肯定会联想到大量视频课程、PDF教程、网盘资料。我想给你一个更务实的组合,按照“可操作”来排序。
软件和平台怎么选?按国内招聘需求和资料可获得性来看,可以这样选路线:
如果你偏向去大厂、外资或大型系统集成商可优先接触:ABB、FANUC、安川这类品牌的仿真软件它们的机器人语言各有差别,但结构都很工程化。
如果你更倾向本土制造业、民营工厂可以关注:汇川、埃夫特、节卡、遨博这类品牌很多厂家都开始提供基础培训视频和示例程序,门槛相对低,招人也较多。
如果你想往“更深的运动控制和控制卡开发”走需要额外补上:C/C++、运动控制卡SDK、EtherCAT、现场总线等,这条线更偏研发。
选定一个品牌或方向后,真正的“教程”可以拆成这样几个任务:
动作级任务:
- 写一个程序实现:回零→走到待机位→走到抓取点→抓料→放置
- 尝试用不同模式:关节空间、直线空间
- 故意修改末端姿态,观察路径变化
逻辑级任务:
- 加上I/O信号模拟:等有料信号再抓
- 出错时回安全位、报警(比如超时、未检测到工件)
工艺级任务:
- 套一个简单场景:喷涂、打胶、码垛任意一个
- 按工艺环节拆解成多个子程序(Job1、Job2…),练习程序结构和模块化
这几个任务,如果你认真做下来,基本就是工厂里让新人做的内容。时间上,一般是:
- 每天 2 小时坚持练,配合查文档,大多人在 6~8 周能达到“看得懂项目程序、改一些简单逻辑”的程度。
- 再深入到“新建一套程序”,往往需要 3~6 个月,加上接触真实设备。
很多人担心:现在那么多自动化专业毕业生,自学还有价值吗?我这几年在华东、华南跑项目,实话说,一线“能写能调还能抗压”的机械手工程师仍然供不应求。
- 根据2025年多家招聘网站公开数据,“机器人调试工程师 / 机械手编程工程师”相关职位在珠三角、长三角合计岗位数同比增加约 18% 左右,薪资区间多集中在 8k–20k/月,项目制出差岗位更高一些。
- 很多岗位标明:接受自学转岗,有相关项目经验优先。也就是说,只要你能拿出“我写过、我调过”的真实东西,自学出身完全不是问题。
企业真正看重的几类能力,大致是:
- 能在看懂安全规范的前提下,自己编好一套基本工站逻辑
- 出现报警、异常时,有能力定位到程序段和信号点,不会乱改
- 接到新工艺需求时,愿意跟工艺、机械、PLC一起磨合方案,而不是只盯着自己的代码
自学的优势某种程度在于:你如果能自学到这一步,说明你对这个领域有持续的投入,这在项目现场,是很受欢迎的品质。
讲完路线和数据,也得把不太好听的现实摊开说清楚。
你躲不过的三个现实要求- 英文文档阅读能力很多高端品牌的机器人手册、示例程序、错误代码说明,中文版要么更新慢,要么翻译生硬。能读懂英文版,能查到国外论坛的讨论,对你解决问题非常有帮助。
抗压和出差的心理准备做机械手调试,尤其是项目型公司,大概率会有阶段性出差、夜调。节拍、交期、客户改需求,这些都是日常。如果你特别排斥这种节奏,可以考虑偏研发的岗位(算法、仿真),但那又是另一条学习路线。
对“安全”的偏执程度一个五轴机械手,每个轴的瞬时输出力矩都不小,撞机轻则赔工装,重则伤人。自学阶段就要习惯:
- 刚上电一律低速、单步、手动试运行
- 任何不确定的路径,不直接跑全速
- 程序里对极限位置、干涉区要有清晰判断
这些习惯会潜移默化地写进你的代码风格里,看过你程序的工程师,是能看出来的。
只谈路线不谈坑,对你是不负责任的。下面这些误区,是我带新人时几乎每年都会遇到的:
把重点放在“记指令”结果项目一换品牌、换平台,之前背的一大堆几乎全部废掉。正确的关注点应该是:运动模式、坐标系切换、程序结构、错误处理思路,这些东西平台一变也能迁移。
仿真软件里“玩炫技动作”做了很多看起来很酷的轨迹,却不考虑工件姿态、节拍、夹具干涉。真到现场,全部得重写。工业项目里最值钱的是稳定、规整、可维护的轨迹,而不是花哨动作。
忽略与机械、工艺的沟通很多自学者把自己当成“写代码的人”,不愿意多看夹具图纸、不问工艺参数。导致路线规划得很别扭、夹具打不开、留料空间不够。一线机械手工程师,更接近“跨专业整合者”,而不是单纯的程序员。
如果你能在自学阶段就绕开这些坑,你的成长速度会快很多。
说到底,你可能更关心的是:“那我今天晚上下班回去,应该学什么?”
给你一个可以直接照做的 8 周方案,只要你每周能抽出 10 小时左右:
第 1–2 周:
- 补齐坐标系、运动模式基础
- 选定一个仿真平台,跟着官方示例做完基础示教任务
- 自己画一个简单工位结构,在软件里搭建环境
第 3–4 周:
- 写出“取-放-返回”的完整逻辑,加入I/O模拟
- 为每个动作加简单的超时判断和错误提示
- 练习修改节拍:在保证安全的前提下试着压缩运动时间
第 5–6 周:
- 选一个工艺(如码垛或上下料),自己拆成多个子程序
- 引入工具坐标、基坐标的切换,让程序对工件位置变化更鲁棒
- 模拟1~2种异常情况,比如取料失败、无工件,写出合理的处理逻辑
第 7–8 周:
- 把你最满意的那套程序整理成项目案例,包括:结构说明、主要变量、流程图
- 有条件的话,在论坛、技术群找人帮你挑毛病
- 对照网上招聘JD,补充你还欠缺的点(比如PLC基础、通讯协议概念)
等你走到这一步,再回过头看“五轴机械手编程教程自学”这个关键词,你会发现自己已经从“找教程的人”,变成“可以写基础教程的人”。
做了这么多年工程,我越来越能理解那些下班后还愿意打开仿真软件折腾两小时的人。这个行业节奏快、信息杂,谁都想要一个“速成秘籍”,可真正划得来的是:每天稳稳地多走一点。
五轴机械手编程,自学完全可行,只要你把目标从“学会几条指令”调整成“能写一套真实能用的工站程序”。多问自己两个简单的问题:
- 我这段程序,在真实产线上跑,会不会有安全隐患?
- 如果三个月后同事接手,看得懂我在干什么吗?
一旦你习惯用这种工程师的角度审视自己写的每一行代码,你的自学之路,就已经和行业的主航道对齐了。等哪天你真站在一台五轴机械手旁边,按下启动键,看着它按你的逻辑稳稳地跑完一个节拍,你会发现:当初那句“五轴机械手编程教程自学”,已经悄悄变成了——“我可以教别人怎么入门了”。